Jumat, 12 Februari 2016

Pemrograman Turbo Pascal dengan GOTOXY


Paskal meyediakan sebuah program untuk meletakan hasil tampulan pada baris dan kolom yang sudah ditentukan oleh karena itu Fungsi Gotoxy lah berperan, sedangkan clreol untuk menghapus baris yang berada disebelah kanan kursor lebih jelas silahkan dicoba:

Program ini untuk mengetahui program dengan prosedur standar Clrscr, GoTo XY dan ClrEol
Program Prak1a;
uses wincrt;
var nilai : integer;
begin
(*Contoh program dengan prosedur standar Clrscr, GoTo XY dan ClrEol*)
Writeln(‘Penggunaan prosedur standar Clrscr dan GoToXY’);
Writeln(‘_____________________________________________’);
Writeln;
GoToXY (20,5);
Writeln (‘Anda sedang belajar Pascal’);
Writeln;
Writeln;
Writeln(‘Penggunaan prosedur standar ClrEol’);
Writeln(‘__________________________________’);
Writeln;
GoToXY (15,10);
Write(‘Masukkan sebuah nilai integer:’);
Readln(Nilai);
GoToXY(15,10);
ClrEol;
Writeln(‘Anda Pintar !!’);
end.

ARDUINO

CARA MEMPROGRAM DAN MENJALANKAN ARDUINO


artikel ini merupakan materi dasar yang harus diketahui dalam Memprogram dan Menjalankan Arduino karena untuk materi selanjutnya tidak akan dijelaskan lagi materi ini karena dianggap sudah menguasai bagaimana Cara Memprogram dan Menjalankan Arduino.


Proyek sederhana arduino kita yang pertama adalah menghidupkan satu buah Led yang akan dipasang pada pin 12, usahakan dalam penyambungan komponen pada breadboard kabel data USB harus dilepas langkah ini untuk menghindari hal-hal yang tidak kita inginkan misalnya kesalahan menghubungkan kabel positif ke ground arduino, setelah selesai memasang baru kita hubungkan kabel ke port USB.
Berikut ini langkah-langkah dalam Memprogram dan Menjalankan Arduino :

 Membuat Sketch


Jalankan program arduino, bisa dari file master arduino yang kita simpan ataupun dari ikon di computer desktop. Kemudian akan muncul program arduino IDE dengan tampilan sketch sesuai dengan tanggal dan bulan pada saat program dijalankan.


Mengetikan kode program pada sketch

Tuliskan source kode dibawah ini pada layar editor arduino :

// coba 1 led – Program untuk menghidupkan LED berkedip-kedip
const int PIN_12 = 12;
void setup() {
pinMode(PIN_12, OUTPUT);
}
void loop() {
digitalWrite(PIN_12, HIGH);
delay(1000); // Tunda 1 detik
digitalWrite(PIN_12, LOW);
delay(1000);
}

 Menyimpan Sketch

Program yang baru saja ditulis pada editor tadi dapat disimpan kedalam file yaitu dengan klik pada menu file pilih save atau save as, pilih folder yang akan digunakan menyimpan file, ketikan nama file misanya Coba 1 Led kemudian klik save.
 
 Menjalankan Sketch (Verify/Compile)

Setelah menyimpan sketch kita bisa langsung menjalankan program yaitu dengan cara mengklik symbol Verify atau dari menu sketch pilih Verify/Compile bisa juga dengan shortcut Ctrl + R. Apabila verify sukses akan terdapat tulisan Done Compilling. 


Mengupload File

Setelah selesai diverifikasi sketch bisa langsung diupload ke arduino yaitu dengan mengklik symbol upload atau dari menu file pilih upload, bisa juga dengan shortcut Ctrl + U, seperti gambar dibawah ini.

Hal-hal yang perlu diperhatikan adalah kita harus mengecek dulu port komunikasi mana yang terhubung ke arduino, port USB harus sesuai dengan setingan pada sketch, caranya pilih tools – serial port.
 
  ercobaan yang pertama ini membutuhkan beberapa komponen yaitu :
Arduino Leonardo 1 unit
Led warna 1 unit
Resistor 220/270/330 ohm 1 unit
Papan breadboard 1 unit
Kabel penghubung secukupnya


Komponen kita rakit sesuai dengan gambar dibawah ini:


Sekarang kita tinggal lihat apa yang terjadi pada LED breadboard rangkaian kita, apakah lednya berkedip-kedip dengan jarak delay 1 detik.

Kamis, 11 Februari 2016

Sejarah Robot dan Pengertian tentang Robotika

 Kata robot diambil dari kata yang berasal dari kata robota, yang mempunyai arti pekerja, dipopulerkan oleh Isaac Asimov pada tahun 1950 dalam sebuah karya fiksinya. Robot biasanya digunakan untuk tugas berat, bahaya, pekerjaan berulang dan kotor.
Robot pertama kali dikembangkan oleh Computer Aided Manufacturing-International (CAM-1), “ Robot adalah peralatan yang mampu melakukan fungsi-fungsi yang biasa dilakukan oleh manusia, atau peralatan yang mampu bekerja dengan intelegensi yang mirip dengan manusia”. Definisi kedua, dikembangkan oleh Robotics Institute of America (RIA), perkumpulan pembuat robot yang lebih menitikberatkan terhadap kemampuan nyata yang dimiliki oleh robot terhadap kemiripannya dengan manusia.
 Secara mendasar, robot memilik banyak hal yang sama dengan otomasi internal, mereka memanfaatkan piranti tenaga yangserupa (seperti listrik, hidraulik, atau pneumatik) dan mereka dikendalikan melalui urutan-urutan yang telah dikendalikan melalui program, yang memungkinkan mesin tersebut pada posisi yang diinginkan.
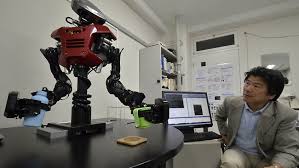


Image result for robot manusia pintar

  Robotika merupakan bidang dinamis yang perkembangannya maju pesat. Perkembangan ini selain melibatkan komputasi, permesinan danelektronika juga menyangkut perkembangan teknologi terapan. Penelitian dibidang terakhir ini biasanya berakar dari industri, untuk memecahkan masalah industri dengan teknologi yang ada. Misalnya adalah pengembangan perangkat lunak untuk mendapatkan algoritma baru bagi pengendalian robot, pengembangan sistem penglihatan dengan sistem resolusi yang lebih tinggi, perbaikan kemampuan sensor dan pengembangan protokol komunikasi untuk komunikasi dengan komputer dan peralatan pabrikSehingga robot diasmsikan sebagai gabungan antara perangkat mekanik dan perangkat elektronik yang berfungsi untuk menggantikan pekerjaan manusia yang beresiko tinggi, seperti pekerjaan pada temperatur yang tinggi, zat kimia, ruang hampa udara, dan pada kondisi yang tidak mungkin dikerjakan oleh manusia. Ada juga robot sebagai alat hiburan dan ada pula robotyang bertugas untuk menggantikan pekerjaan yang menuntut keahlian (accurary), kecepatan dan lain-lain. Ada pula robot yang berfungsi untuk mengerjakan pekerjaan yang rutin seperti robot pada pemintalan benang. Pada bidang pertahanan keamanan (Hankam), robot digunakan sebagai penjinak bom. Saat ini robot dikembangkan agar dapat berpikir sendiri dengan logika-logika yang telah ditanamkan pada software dalamrobot tersebut.

  Robot sederhana beroda digunakan untuk melakukan eksperimen dalam tingkah laku, navigasi, dan perencanaan jalur. Teknik navigasi tersebut telah berkembang menjadi sistem kontrol robot autnomous yang tersedia secara komersial; contoh paling mutakhir dari sistem kontrol navigasi autonomous yang tersedia sekarang ini termasuk sistem navigasi berdasarkan-laser dan Visual Simultaneous Localization and Mapping (VSLAM) dari ActivMedia Robotics dan Evolution Robotics. Ketika para teknisi siap untuk mencoba robot berjalan kembali, mereka mulai dengan hexapod dan platform berkaki banyak lainnya. Robot-robot tersebut meniru serangga dan arthropod dalam bentuk dan fungsi. Trend menuju jenis badan tersebut menawarkan fleksibilitas yang besar dan terbukti dapat beradaptasi dengan berbagai macam lingkungan, tetapi biaya dari penambahan kerumitan mekanik telah mencegah pengadopsian oleh para konsumer.